2026年6月8日
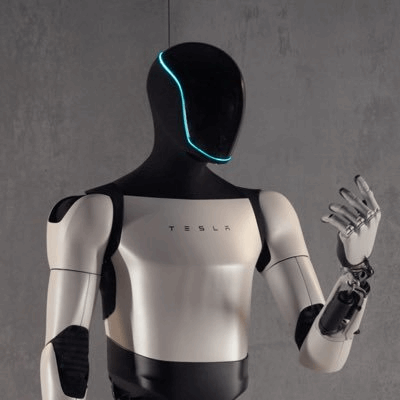
最近人形機器人話題很熱,從 Tesla Optimus 到對岸的 Unitree,一堆團隊在搶這塊。但機器人要能「看、想、動」,背後靠的其實是一堆塞在關節、軀幹、頭部裡的 PCB,負責把 sensor、actuator 跟 AI processor 串起來。 這篇整理了設計人形機器人電路板時要注意的幾個重點,以及目前業界在用的進階製程。不管你是做 robotics、wearable 還是任何空間受限、又要兼顧 high-speed 的產品,這些觀念都蠻有參考價值的。
TL;DR
- 材料選 high-frequency 的 flexible 板材(例如 DuPont Pyralux TK、Panasonic FELIOS R-F775)。
- 用 FPC 把 camera、sensor、AI processor 整進去,撐起臉部辨識、環境感知跟即時決策。
- 搭 rigid-flex PCB 同時提供結構支撐跟可撓性,幫助機器人平衡、適應地形、動作順暢。
- 主板整合 MCU/MPU,即時處理 sensor 資料、跑 AI 演算法、控制 actuator。
人形機器人的運作其實就是一個不斷循環的控制迴路:sensor 收資料 → controller 處理並判斷 → 驅動馬達或氣壓等 actuator 做出動作。controller 要持續吃進高速的感測資料,分析機器人自身狀態跟周遭環境,再決定下一步怎麼動。這個 adaptive control loop 讓機器人能對動態環境做出反應。
問題在於:傳統的 rigid PCB 在關節、曲面這種空間又小、又要會動的地方根本卡死。這也是 flex 跟 rigid-flex PCB 的舞台——它們能順著機器人的 form factor 彎折貼合,維持電氣連通的同時又減少體積跟機械應力。結果就是機器人更輕,動起來的時候訊號也更穩。
這幾種板子搭配得好,機器人就能在複雜空間移動、即時反應、調整行為、從錯誤中恢復,甚至透過 machine learning 越跑越好。
機器人體內空間就那麼點,板子必須在維持高功能性的前提下做到 low form factor。
幾個常見手法:高密度 layout、多層板、fine-pitch 元件,加上配合曲面外殼的 custom-shaped PCB,讓板子貼合四肢、軀幹跟頭部。空間真的不夠的話,可以用 mezzanine 或 sandwich 這類垂直堆疊的多板架構——把板子往上疊,不增加整體 form factor。
關節跟可動部位就交給 flex PCB,能在狹小空間裡維持順暢的電氣連接。
另外建議走 modular PCB design:把系統拆成可獨立替換、升級的模組。這樣裝配、維修、未來改版都輕鬆很多,改一塊不用動到整個系統。

機器人裡有一堆 subsystem:sensor、actuator、MCU、通訊介面……要依照速度需求跟使用情境選對協定。
再加上合理的電源分配、data routing 跟元件擺放,就能把即時控制的 latency 壓到最低。
機器人是在動態環境裡跑的,一直承受機械振動跟溫度變化。AI processor 跟馬達控制器又會發一堆熱,所以 thermal management 是基本盤,不然過熱直接影響即時決策的運算。
幾個重點做法:
機器人要靠 IMU、力/扭力 sensor、視覺系統的即時資料來動作,任何延遲或失真都可能讓它失去平衡甚至跌倒。馬達控制訊號(SPI、EtherCAT)也必須精準,不然動態動作會出現 jitter 或 lag。
把 PCB 擺得離 sensor 跟馬達近一點,可以縮短傳輸距離、減少訊號衰減,同時也降低被馬達、actuator、power electronics 干擾的機率(EMI)。距離短還能避免壓降,確保像即時馬達控制這種 high-speed signal 維持穩定準確。
訊號完整性(signal integrity)的部分,靠 impedance matching、differential pair routing 降低干擾跟 crosstalk,再搭一個設計良好的 PCB stack-up 來減少反射。這些都是 high-speed 設計的老朋友了。
機器人要供電給 sensor、actuator、運算單元,且各自電壓不同,所以電源管理很關鍵。
機器人技術一直在變,板子設計就要把 scalability 放進去。不管你現在是在做 prototype 還是準備量產,標準化的 connector、彈性的架構、模組化的 subsystem,都能讓你從開發階段順順地佈署到商用,而不用每次都大改版重畫。
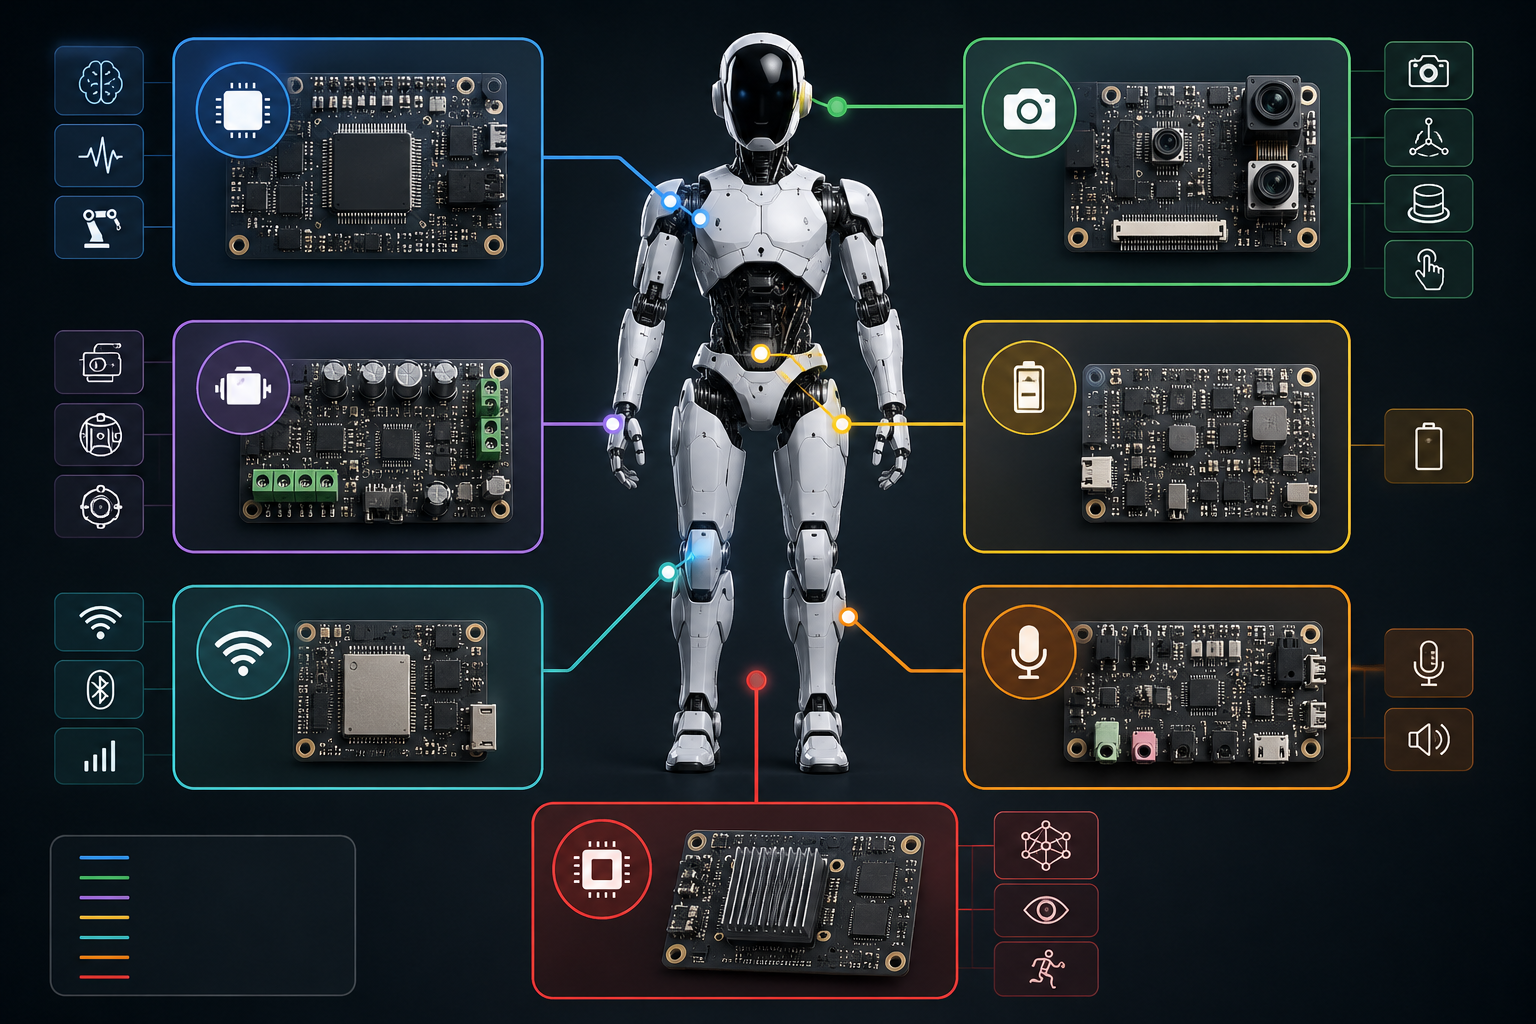
整台機器人其實是一堆專職 PCB 分工合作:
| 子系統 | 功能 | 關鍵元件 | 常用介面 | | :--- | :--- | :--- | :--- | | 控制系統 | 主板上的 MCU/MPU 負責即時處理、決策、動作控制 | 吃 sensor 資料、跑 AI 演算法、發控制訊號給 actuator | I2C、SPI、UART、GPIO、CAN、EtherCAT | | 感測介面 | 專責的 sensor PCB 接 camera、IMU、LiDAR、tactile sensor、麥克風 | 把資料準確收進來再送回主板 | I2C、SPI、MIPI CSI、UART、Ethernet | | 馬達驅動 | servo、BLDC、stepper 馬達都靠專用的 motor driver PCB 控制 | 確保動作精準、肢體協調 | PWM、GPIO、SPI、EtherCAT、RS485 | | 電源管理 | 把電池電壓轉成各區所需電壓、穩定分配、做過流保護 | 平衡 actuator、sensor、processor 之間的功耗 | I2C、SMBus | | 通訊模組 | 對內用 CAN、UART、SPI 交換資料,對外靠 Wi-Fi、Bluetooth(甚至 5G、LoRa)連線 | 內外通訊 | - | | 音訊處理 | 有語音互動需求的機器人會用專板處理麥克風輸入跟喇叭輸出 | 語音辨識 | I2S、analog audio、SPI、USB |
補充:比較進階的機器人還會加上專屬的 AI accelerator,專門跑 deep learning 視覺、NLP、以及做動作適應的 reinforcement learning,把這些重運算從主 CPU 卸載出去。
flex 跟 rigid-flex PCB 基本上是人形機器人的骨幹——把先進技術塞進緊湊又高度可變形的設計裡。簡單看一下不同部位怎麼用板子:
| 部位 | 功能 | 關鍵元件 | PCB 類型與好處 | | :--- | :--- | :--- | :--- | | 頭部 | 集中式資訊處理 | 臉部辨識/物件偵測的 camera、環境感知 sensor(IR、超音波、LiDAR)、即時決策的 AI processor | Flex PCB:輕、好貼合,方便整合 sensor,支撐眼神接觸、表情、人機互動 | | 軀幹 | 結構穩定與系統協調 | 主處理器、電源與配電單元、通訊模組(Wi-Fi/BT/5G)、IMU | Multilayer flex PCB 在有限空間做高密度互連;rigid-flex 兼顧強固與彈性 | | 手臂與手 | 精準動作與靈巧度 | 關節與 actuator、tactile/壓力 sensor、手指用微型馬達 | Flex PCB:提供活動彈性、減重、提升操控反應 | | 腿與腳 | 移動與平衡 | 高扭力馬達、陀螺儀與加速度計、地形適應用力感測 | Rigid-flex PCB:結構補強同時保有彈性,地形適應與平衡更穩 | | 多處 | 感知與環境覺察 | 360° 視覺 camera、3D 建圖用 LiDAR、避障用超音波/紅外 sensor | Flex PCB:緊湊整合 sensor、高效傳輸 |
值得一提的是,好的 flex PCB 板廠做出來的板子可以撐到 20 萬次彎折 等級,這對一直在動的關節部位來說很關鍵。
AI 是機器人的大腦,負責即時處理資料、決策、執行任務,而這些都需要高效能的電路來撐。flex PCB 在這裡的貢獻主要是:提供高密度連接讓資料處理又快又省、支撐 AI 的學習與適應、以及在緊湊設計裡優化空間與彈性。
像 DuPont Pyralux TK、Panasonic FELIOS R-F775 這類材料正在改變 robotics 的 PCB 製造。flexible 基板讓機器人能做出複雜動作、更靈活;high-frequency 材料則有助於小型化,做到又小又高效能。它們在熱穩定性跟耐惡劣環境上也有優勢,適合危險或極端環境的長時間運作。
製造端的幾個重點:
這是 additive manufacturing 常用的做法——直接把高導電 trace 印在 flexible 基板上,省掉傳統的蝕刻或 laser direct imaging。
優點:
不過要踩個煞車:nano-silver 墨水列印對單面、雙面板很好用,但不適合多層板,這點要先評估清楚再決定要不要走這條路。
機器人用的 HDI PCB 要超緊湊又能做複雜互連。ELIC 技術能讓多層之間直接連通,降低訊號傳輸延遲、提升可靠度。
重點優勢:
另外,配合低 Dₖ、低 Df 的材料(例如 Isola I‑Tera、I‑Speed),可以確保 high-speed signal 維持完整性、降低損耗。
把電容、電阻直接埋進 PCB 各層、甚至用 SiP 把 AI processor 整進板內,好處是大幅省空間、減少外部體積、提升 signal integrity。SiP 讓即時決策更快;RF 跟 power module 埋進去則能減少訊號損耗、提升能效,對需要長時間運作的機器人很有幫助。
機器人 PCB 又複雜,品管必須很嚴。AI 檢測能抓出肉眼看不到的微缺陷:
把 IoT 整進 PCB,能讓機器人跟各種 sensor、裝置有效溝通,蒐集即時環境資料,自主運作能力大幅提升。例如具備 IoT 的 PCB 能讓機器人有更強的物件辨識能力,減少人工介入,在危險環境裡尤其能提升安全跟效率。
整體來說,IoT 讓機器人更能解讀並回應周遭環境,精準度跟自主性都更高,適用範圍也更廣。
設計人形機器人 PCB 是個很吃細節的活,空間、效能、耐久、環境因素都要顧到。把進階材料跟製程用對,做出來的板子才能無縫整合進系統,不只讓機器人更靈活,也能撐得更久。
對 RD 來說,這篇最值得帶走的是 「空間受限 × high-speed × 會動」 這三個約束怎麼同時滿足——flex/rigid-flex 板材、HDI + ELIC、壓延退火銅這些選擇,其實在 wearable、車用、消費性產品上都通用。協定選型(SPI 走低延遲、I2C 走多裝置)跟「PCB 盡量貼近 sensor 與馬達」這兩個觀念,更是任何即時控制系統都該內化的設計直覺。看完之後,下次評估自家產品的 stack-up 跟 layout 時,腦中的 checklist 會更完整一點。